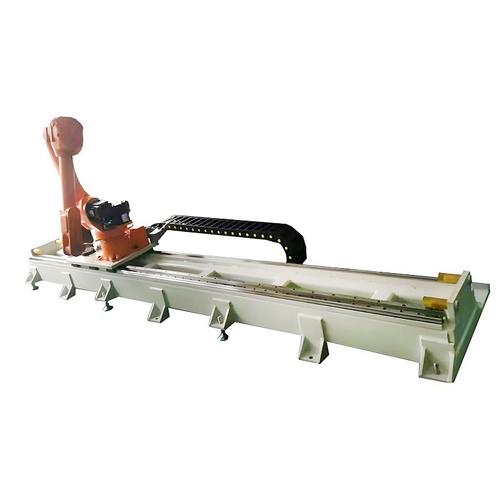
工业机器人安装、调试与维护 安装篇
一、安装前的准备工作
工业机器人作为精密自动化设备,其安装质量直接影响后续运行稳定性与使用寿命。在安装作业启动前,必须完成以下准备:
- 技术资料确认:仔细阅读机器人本体、控制柜、示教器及外围设备的说明书,确认安装尺寸、重量、重心位置、电气规格及环境要求。
- 环境评估:检查安装场所的温度(通常0~45℃)、湿度(≤75%RH)、振动、粉尘、腐蚀性气体及电磁干扰情况,确保符合机器人规格。
- 基础设施检查:确认地基/安装平台具备足够强度(通常要求混凝土强度≥C20,厚度≥150mm),预埋件或化学锚栓位置准确。
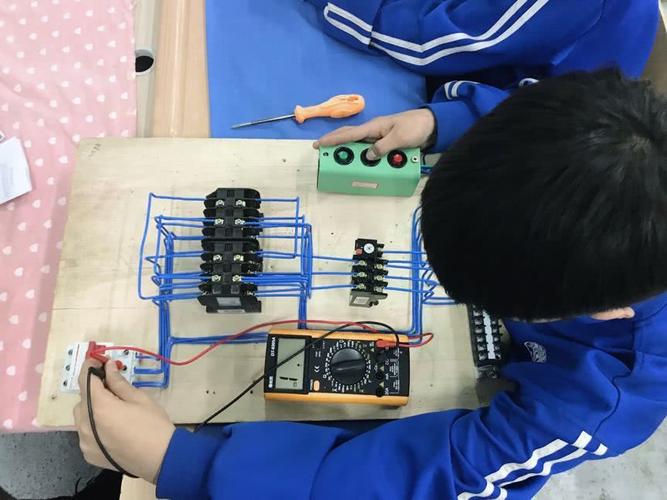
- 工具与物料:准备水平仪、扭矩扳手、万用表、兆欧表、吊装设备、地脚螺栓、垫铁、电缆扎带等。
- 安全措施:设置吊装警戒区,穿戴安全帽、防砸鞋,确认电源已切断并挂牌上锁。
二、机械本体安装
机械安装是机器人安装的核心环节,主要包括底座固定与姿态调整。
- 吊装与搬运:使用机器人本体上的吊环螺钉,配合吊带或专用吊具,保持机器人姿态(通常为出厂运输姿态)缓慢起吊。严禁将吊索直接挂在机器人手臂或电机上。
- 底座就位与找平:将机器人底座放置于安装平台或预埋螺栓上,使用精密水平仪(精度不低于0.02mm/m)测量底座安装面的水平度。通过调整垫铁使水平度达到说明书要求(通常≤0.5mm/m)。
- 紧固地脚螺栓:按对角顺序,使用扭矩扳手分2~3次将地脚螺栓拧紧至规定扭矩值(参考说明书)。若采用化学锚栓,需等待胶体完全固化后再承重。
- 精度复检:紧固后再次复测水平度及底座位置,如有偏差须重新调整。
三、电气与控制柜安装
电气安装质量关乎信号完整性与人身安全。
- 控制柜安装:控制柜应安装在无阳光直射、通风良好、无强振动的位置。柜体与墙面保持至少200mm间距,多柜并列时需留散热空间。底部固定螺栓需可靠接地。
- 动力电缆与信号电缆:
- 机器人本体到控制柜的电缆必须使用原厂配套线缆,按标识连接。
- 动力线与信号线分开走线,避免平行捆绑,必要时交叉时呈90°。
- 电缆需留有足够弯曲半径(通常≥电缆外径的6倍),并使用拖链或固定卡扣避免磨损。
- 接地系统:机器人本体、控制柜、外围设备均需独立接地,接地电阻≤4Ω。严禁使用零线代替地线。
- 电源接入:确认电源电压、频率与机器人规格一致(如三相380V±10%,50Hz)。接线端子必须可靠压接,裸露导体部分不得超出端子。
- 气路与外围接口:若机器人配备气动夹具或外部轴,需连接洁净气源(压力0.4~0.6MPa),并正确连接I/O信号线。
四、安装后的初步检查
安装完成后、通电前应完成下列检查:
- 目视确认所有连接螺栓已紧固,线缆连接无松动。
- 用兆欧表测量各相间及相地绝缘电阻,标准≥1MΩ。
- 检查控制柜内断路器、接触器规格与图纸一致,无短路隐患。
- 确认机器人工作空间内无杂物、人员。
- 检查机身上各轴机械限位及缓冲块正常。
五、安全注意事项
- 安装必须由受过培训的专业人员进行。
- 吊装时保证部件重心平衡,严禁人员在起吊设备下停留。
- 实施“上锁/挂牌”管理,防止误通电。
- 机器人未完全固定前,通电可能引发失控。
工业机器人的安装是整个工程的第一步,牢固的机械基础、正确的电气连接和严格的检查流程能为后续调试和长期稳定运行奠定关键基础。安装完成后,才可进入参数配置和调试阶段。
如若转载,请注明出处:http://www.lemonmiao.com/product/17.html
更新时间:2026-10-18 05:32:36