工业机器人安装 从基础到实践
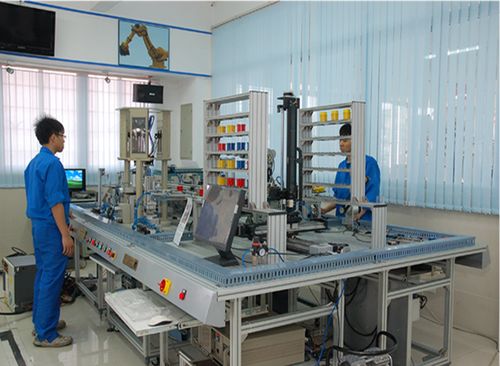
工业机器人应用与维修专业致力于培养掌握工业机器人安装、调试、维护与维修技能的高素质技术人才。其中,工业机器人安装是整个工作流程中的首要环节,直接影响机器人的运行精度、稳定性和使用寿命。本文将从安装前准备、机械安装、电气连接、调试校准及常见问题等方面,系统介绍工业机器人安装的关键要点。
一、安装前准备
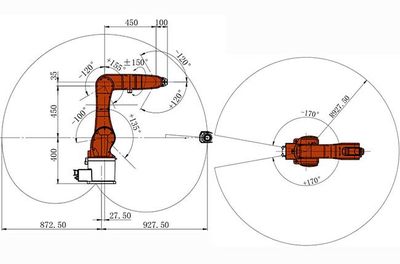
安装前需充分了解机器人的型号、规格、工作范围及负载能力,并核对安装环境是否符合要求。场地应具备足够的空间、平整的地面以及稳定的电源和气源。准备好安装所需的工具(如水平仪、扭矩扳手、吊装设备)和辅助材料(如地脚螺栓、垫铁、电缆等)。阅读并理解机器人的安装手册和安全规范也是必不可少的一步。
二、机械安装
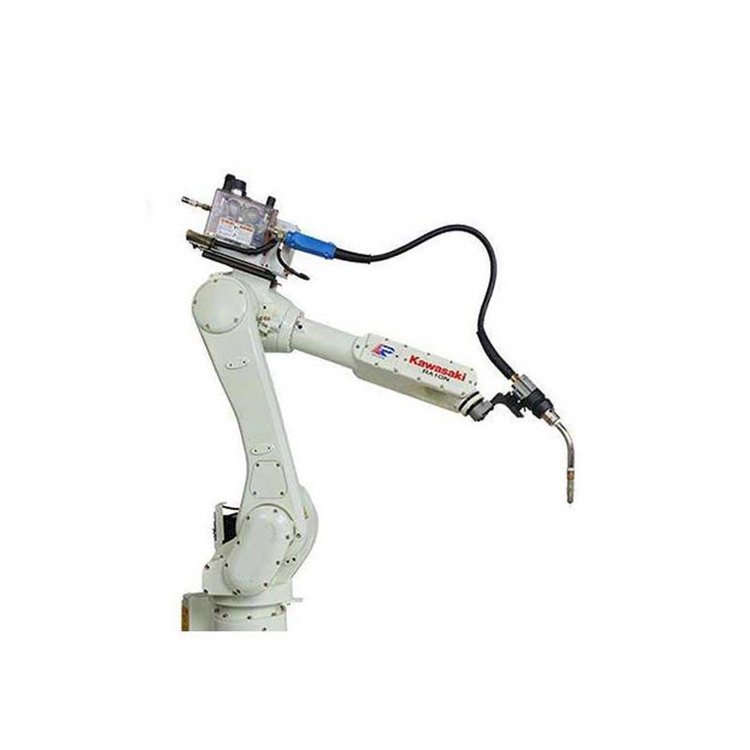
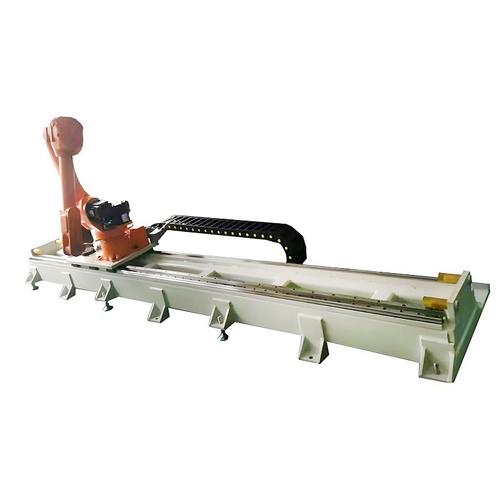
机械安装主要包括基座固定和本体组装。首先根据机器人底座尺寸制作或选择合适的基础,确保其强度与刚性满足要求。使用地脚螺栓将机器人底座牢固固定在地面上,通过垫铁调整水平度,一般要求水平误差不超过0.5mm/m。对于大型机器人,可能需要分体运输,现场组装时需按手册顺序连接各关节和臂部,并按规定扭矩拧紧螺栓。安装过程中应注意保护机器人本体,避免碰撞和划伤。
三、电气连接
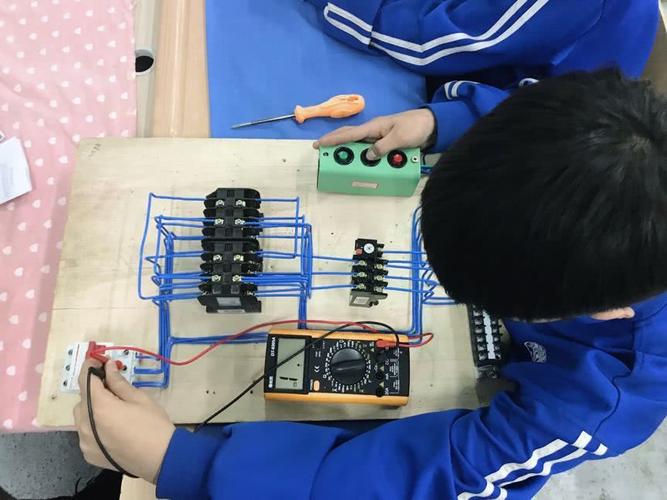
电气连接包括电源电缆、控制电缆、通信电缆及接地线的连接。应按照电气图纸正确接线,确保相序无误、电压匹配。电缆应固定并留有适当余量,避免与运动部件干涉。接地必须可靠,接地电阻符合标准(通常≤4Ω)。连接控制柜与机器人本体时,注意接头清洁、插接到位,防止虚接导致信号异常。检查各轴限位开关、编码器电缆等是否连接正确。
四、调试与校准
安装完成后,需进行初步调试。先手动移动各轴,检查是否有异常噪音、卡滞或干涉。然后进行零点校准,即标定各轴的机械原点,通常通过专用工具或软件完成。接下来设定工作范围和软限位,防止机器人运动超出安全区域。最后进行精度测试,如重复定位精度、轨迹精度等,必要时通过参数调整进行补偿。校准数据应记录存档,以备后续维护参考。
五、常见安装问题与对策
- 机器人振动或定位不准:可能由于基座不牢、水平度差或地脚螺栓松动引起,应重新紧固并调整水平。
- 电缆故障:常见于电缆拖拽过度、磨损或连接错误,需检查电缆走向,更换损坏电缆并更正接线。
- 零点丢失:多因电池电量不足或编码器故障导致,应更换电池并重新校准零点。
- 干涉报警:可能因安装位置不当或工具坐标系设置错误,需调整机器人安装位置或重新标定工具坐标系。
六、安全注意事项
安装过程中必须遵守安全规程:断电操作、悬挂警示牌、使用防护用品;吊装时确保重心平衡,避免倾覆;调试前确认工作区域无人;设置安全围栏和光栅等防护装置。只有安全规范地安装,才能为后续的编程和应用奠定可靠基础。
工业机器人安装是一项技术性强、精度要求高的工作,涉及机械、电气、控制等多学科知识。作为工业机器人应用与维修专业的核心技能之一,掌握正确的安装方法和常见问题处理,不仅能提高机器人的使用效率,还能延长其寿命,为企业创造更大价值。随着智能制造的推进,工业机器人安装技术也将不断向自动化、智能化方向发展。
如若转载,请注明出处:http://www.lemonmiao.com/product/16.html
更新时间:2026-10-18 10:11:58